




从 EGO-Swarm 到 Diff-Swarm:一条可检查的集群实验闭环


图1. 非凸-α Pro无人机集群起飞
集群实验里,最让人困扰的往往不是一次明确的撞机,而是一些 "说不清" 的时刻:几架机突然悬停、不再前进,系统没有报错,事后也难以复现。
集群是通信、地图、规划、控制深度耦合的系统。关键判断若只藏在模块内部、没有显式表示,一次冲突或中止就无法被检查、被追溯,也难以写进论文;研究者大量时间,也耗在拼接和调试底层系统上,而非自己的课题。
Diff-Swarm 的设计就有考虑到这点。它运行在非凸 -α Pro 飞行具身智能平台上,把局部规划与执行做成可检查、可追溯的底座,让研究者专注于任务协同、编队决策等上层课题。

图2. 非凸-α Pro 点击图片即可了解更多
一、集群怎样算可检查?

集群系统的安全判断要能被工程上检查,至少需要三件事:
关键信息显式表示:障碍、未知空间、机间间距、停止状态——在系统里有明确表示,而不是隐含在某个模块的内部判断里;
关键判断尽量由另一环节复核:每个环节产出的结论,能被另一个环节独立复核,而不是由产出结论的同一模块自行确认;
运行过程可追溯:地图、轨迹、走廊可视化,配合运行日志与规划数据记录,让一次冲突、一次停止、一次规划失败可以沿数据链回看。
这三条是设计取舍,不是安全承诺。它不替代形式化验证,也不保证所有未预见的失败模式被穷举;它回答的是:这套系统的关键判断,能不能被看见、被复核、被回查。
二、集群规划的五个设计
Swarm协同:从“空间距离”到“时间上的相遇”
每架无人机在规划自身运动时,把邻机接下来几秒的位置与时间纳入优化——机间距离不是某一时刻的静态距离,而是未来一段时间内的相对运动。
两条路线即使空间交叉,也需要结合通过时间判断是否存在冲突;反过来,当前距离较远的无人机,也可能需要提前协调。这是集群局部规划与单机静态避障的重要区别。

图3. EGO-Swarm集群仿真的多机交互
机间通信:参数化轨迹,低带宽可还原
如果按位置点广播完整轨迹,机数一多带宽先被占满;因此轨迹传输前,先把它转成一组路径点、各段飞行时间和边界条件——参数化之后,一条完整轨迹就是几个数。邻机收到后在本地解析还原成轨迹,用于冲突评估。
在我们的测试条件下,这套通信本身是分布式的,没有中心节点。系统具备在节点掉线情况下,维持其余无人机自主规划和集群运行的能力
新节点上电后自动完成发现、上报自身状态,不必逐一手工配置组网。通信过程留有记录、可回溯,现场保障和事后维护都能沿链路排查。
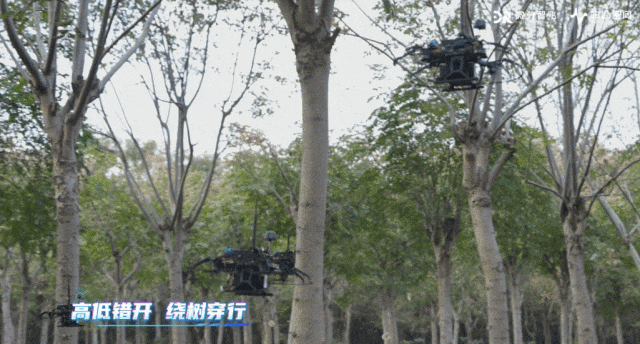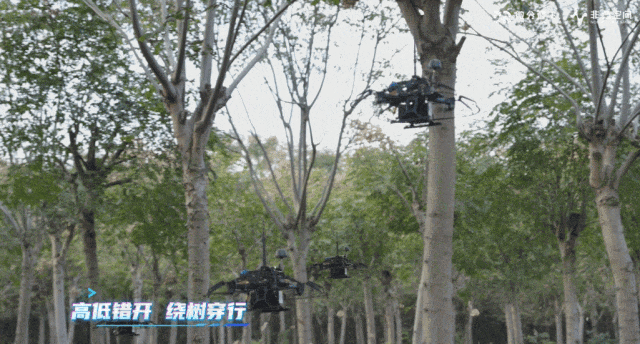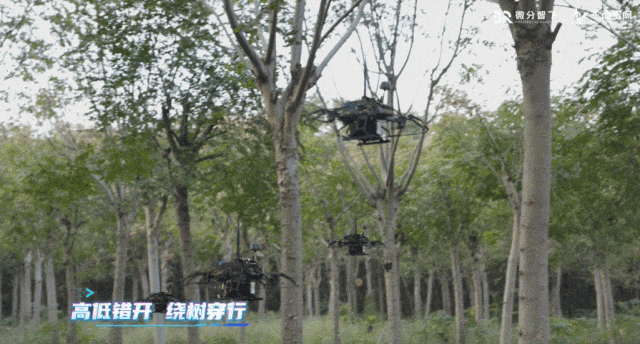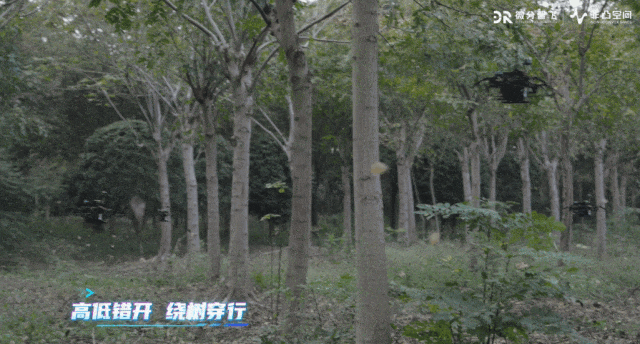
图4. 非凸-α Pro无人机集群穿越密集树林
Diff-Map: 让未知参与规划
对未知区域,两种最简单的处理都有问题:一律当作自由空间比较激进,盲区和视野外区域在真机上可能导致撞机;一律当作障碍物则过于保守,会限制可通行范围和探索能力。
Diff-Map 因此区分已观测自由空间、障碍物和未知区域,把未知作为规划的显式输入,而不是让它在二值地图里被简单归并。未知区域通过代价函数中的软惩罚项起作用,在飞行速度与未知区域观测之间权衡,代价允许时可以进入并观测,从而保留探索能力;随着新观测到来,更新环境判断,重新检查后续运动。同时引入障碍保持:障碍物信息不会因为一次短暂漏检而立即消失。
这也为有限感知条件下的导航研究提供了基础:可以在同一套地图上,分析探索效率、路线选择与飞行余量之间的关系。这里的地图能力主要服务于各机局部规划,不等同于集群共享一张完整全局地图。

图5. 非凸-α Pro无人机集群自主避障飞行
Diff-Corridor:空间生成与轨迹检查分开
环境地图描述障碍物在哪里,飞行轨迹则描述无人机如何运动。Diff-Corridor 在两者之间提供可供规划使用的空间范围,它帮助规划器考虑通道宽度、机体尺寸和转弯空间,使轨迹生成能够利用周围的可通行区域。对于狭窄通道和连续障碍环境,这种空间描述有助于协调通行需求与运动平滑性。
需要强调的是,走廊只表达基于当前地图构建的规划空间,并不对轨迹安全作承诺;空间生成和轨迹检查是两个环节 —— 实际轨迹能否提交执行,还要结合碰撞、运动限制和邻机信息(含时间维度)来检查判断。

图6. 非凸-α Pro无人机集群在黑夜密林中有序前行
规划与执行闭环:让行、停止与恢复
科研实验中,多机交汇和目标切换往往伴随反复重规划;地图和邻机运动都在变化,一条刚生成的轨迹也可能需要更新。
Diff-Swarm 在轨迹提交前进行检查,并在飞行过程中持续评估后续轨迹。
能通过重规划代价解决的冲突,在规划层让行,新轨迹通过轨迹交接与当前运动衔接;当继续前进的空间条件不足时,由执行层根据空间占据判断减速停止、停稳保持,而不是沿用可能失效的计划,条件满足后再恢复导航。航向随导航需求调整。
这使集群实验能够覆盖正常通行、冲突处理和中断恢复的完整过程,而不只观察一次离线规划结果。

图7. Diff-Swarm多机协同前往目标区域
三、Diff-Swarm 的技术特点
不同集群方案关注的问题不同,评价维度也不止一套。我们更关心:可解释性、安全可验证性、泛化能力、实时性。
市面上不少集群方案擅长的是另一组问题:任务怎么分、搜索怎么协同、异构平台怎么配合——回答的是"怎么协同干活",决定的是集群能不能完成任务。
Diff-Swarm 选择的是更靠近机体的那一层:局部规划与执行的关键环节,都可以解释、检查和追溯。供上层的任务分配、编队决策和协同研究调用。

图8. Diff-Swarm多机协同前往目标区域
四、对科研团队的价值
开源规划器在算法学习、论文复现和自由修改方面具有价值。Diff-Swarm 的产品优势主要体现在面向集群实验的完整集成、专用地图与走廊模块,以及运行过程的配套能力。
集群能力贯穿规划与执行
轨迹共享、邻机冲突预测、机间距离检查及冲突后的运动处理,接入同一运行流程。用户可以直接开展上层协同研究,不必自行串联通信、规划和执行模块。
Diff-Map 与 Diff-Corridor 配套设计
三者使用一致的环境与机体几何约定,减少独立组件拼接时在障碍物表示、未知区域处理和安全间距定义上的衔接问题。出问题也能在同一工具链定位。
覆盖完整的实验运行过程
除了正常导航,还覆盖目标更新、连续重规划、停止保持和恢复等环节,适合开展包含多种运行状态的集群实验。
提供科研分析所需的可观测性
地图、轨迹和走廊可视化,加上运行日志与规划数据记录,用户可分析冲突、停止和规划失败,支撑实验对比与论文解释。
便于聚焦上层科研问题
研究任务分配、协同决策、编队策略或集群应用的团队,Diff-Swarm 作为底层局部规划与执行支撑,让研究工作更多聚焦于课题本身。
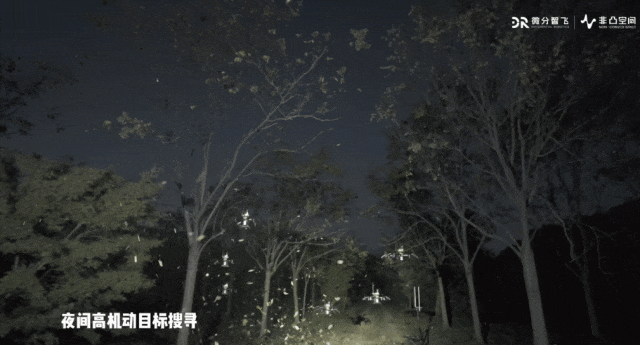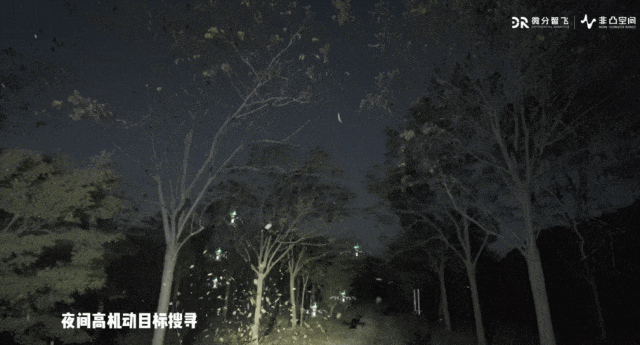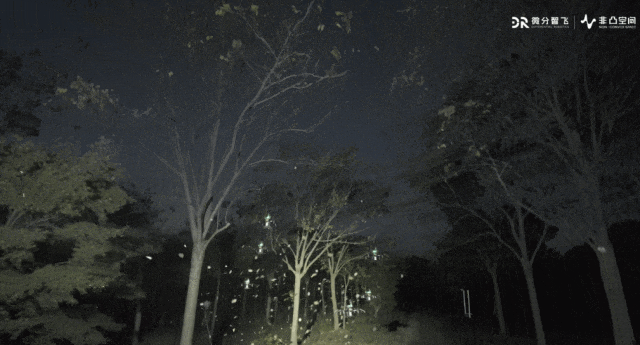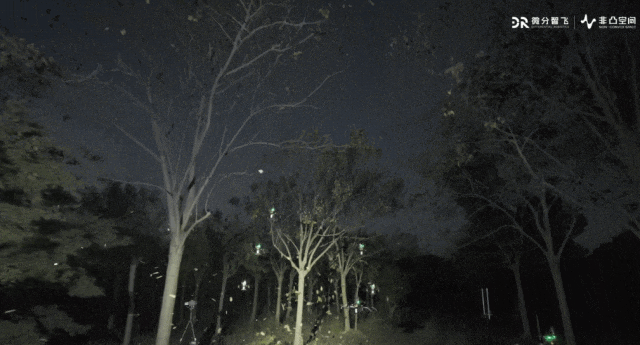
图9. 非凸-α Pro无人机集群黑夜中自主避障飞行
五、使用边界与开放问题
Diff-Swarm 的闭源软件包,适合通过接口集成、配置和运行数据开展研究;需要修改底层规划内核的课题,请在采购前明确所需的开放与定制范围。
规划耗时、任务完成率、飞行速度、机间最小距离这些量化指标,只在同硬件、同场景、同感知条件的对照测试下才作数。
另外说明一点:Diff-Map 服务于各机局部规划,不等同于集群共享一张完整的全局地图。
最后一个问题留给大家:当上层决策越来越聪明——学习、大模型进入任务层——底层这几厘米的安全轨迹,还需不需要这么"笨"地显式计算?
👉 关注公众号后扫码添加小助手,可获得:
1. 科研论文合集;
2. 实验室建设、二次开发等专项咨询;


更多前沿内容 请关注公众号
