




基于学习的机器人长期鲁棒自主定位 | IROS 2025 空中自主挑战赛直播分享


IROS 2025空中自主挑战赛即将开启! 为促进技术交流、助力空中机器人研究者更深入理解前沿技术,非凸空间特邀此次大赛Organizer,国防科技大学智能科学学院陈谢沅澧副教授,为大家带来《基于学习的机器人长期鲁棒自主定位》的主题分享。深蓝学院作为此次大赛的合作伙伴,联合策划本次分享。
分享时间:9月19日 20:00
参与方式:扫码关注非凸空间,获取直播链接
欢迎在评论区提问,分享结束后统一进行QA

分享内容详解
聚焦于讨论基于学习的长期鲁棒自主定位方法
特邀嘉宾:陈谢沅澧
个人简介:陈谢沅澧,国防科技大学智能科学学院副教授,长期从事智能机器人具身感知与导航方向的研究。受邀担任机器人国际著名期刊IEEE RAL、国际顶会ICRA和IROS编委。以一作或通讯在TRO、TITS、RAL、RSS、ICRA、IROS、CVPR等国际期刊和会议发表论文40余篇,谷歌学术被引4500余次,入选2024年度斯坦福大学全球前2%科学家。国际自动化与机器人学会RAL期刊杰出编委、中国科协青年人才托举工程、国防科大青年拔尖人才,获德国优秀博士学位、国际机器人科学与系统会议先锋称号、6项国际机器人大赛冠军、2项国际会议最佳论文提名奖,国防科技大学青年创新奖。
内容介绍:本报告聚焦讨论基于学习的长期鲁棒自主定位方法,旨在实现移动机器人在动态变化环境中持续、可靠地估计自身位姿的难题。现有静态场景下传统基于几何的定位与建图方法已趋成熟,然而面对真实世界中持续变化的物体、光照和场景布局,传统方法在语义一致性检测、可靠环境特征提取、以及闭环重定位等方面仍有不足,导致机器人长期运行时的定位漂移与失效。本报告主要介绍课题组在语义定位与建图、鲁棒闭环重定位、基于学习的鲁棒定位等方面的最新研究进展,讨论机器人定位未来研究方向,以进一步提升机器人长期定位的鲁棒性,提高移动机器人在真实动态变化场景中自主作业能力。
扫码加入本次直播群,一起交流分享!

IROS2025空中自主挑战赛火热报名
以代码与飞行为语言,对话未来
微分智飞联合浙江大学在IROS 2025竞赛单元主办空中自主挑战赛(IROS 2025 Aerial Autonomy Challenge),目前大赛火热报名中,我们诚挚邀请全球机器人研究者、工程师、学生团队踊跃参与,共同探索无人系统在复杂环境中的智能极限。报名即将截止,请尽快提交申请!让我们在杭州相见,以代码与飞行为语言,对话未来!
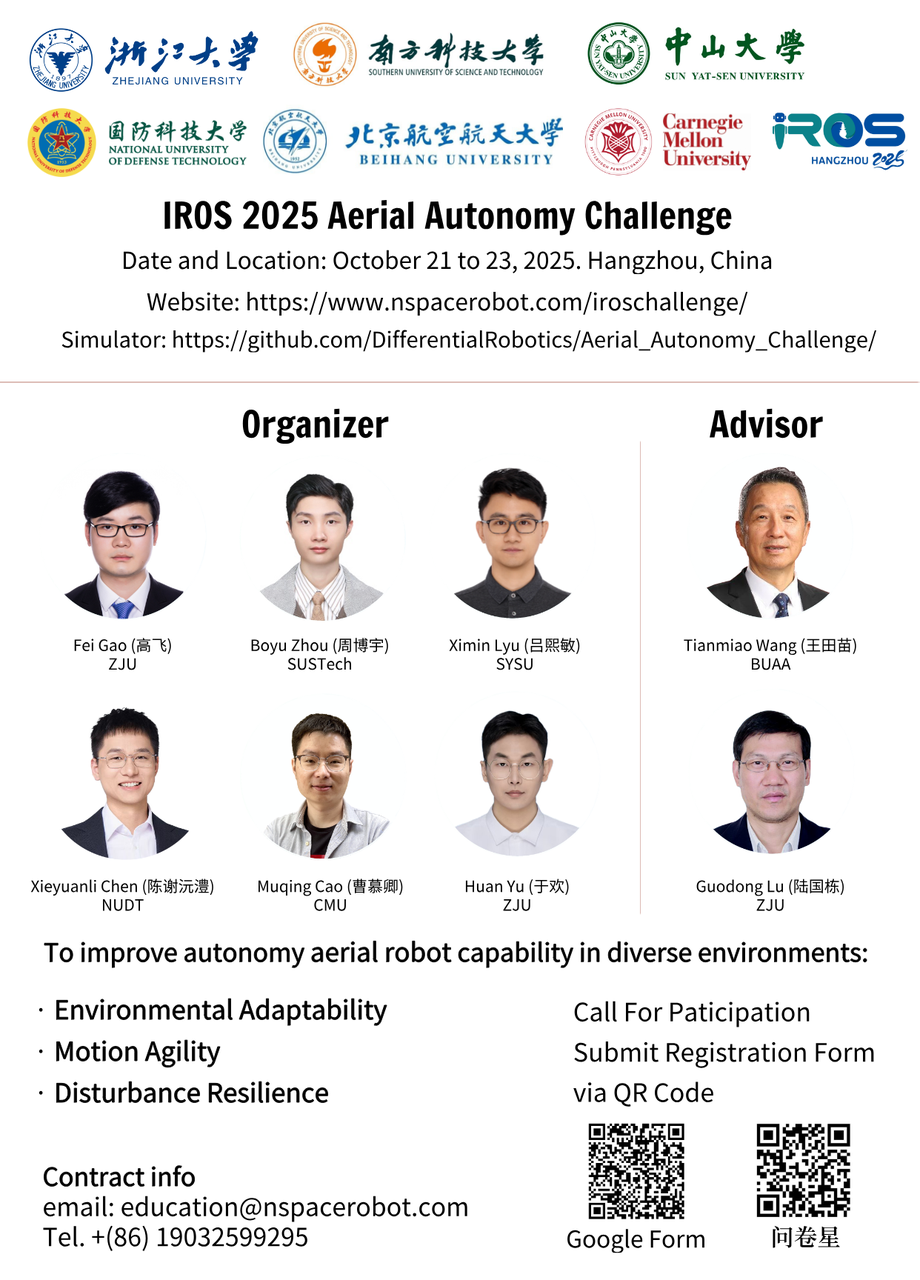
IROS2025空中自主挑战赛直播持续进行,扫码入群获取相关信息

关 于 我 们
微分智飞(杭州)科技有限公司,以让飞行机器人“连接千行百业,飞入千家万户”为使命,致力于打造全球领先的飞行具身大脑及通用群体智能系统。公司依托自主导航、具身决策、端到端控制及群体智能四大核心技术,突破环境限制,打造面向多样复杂场景的飞行机器人基座模型,驱动构建应用于家庭、工业、教育、城市与自然空间的“空天智能终端”。
非凸空间是微分智飞旗下教育子品牌,以通用飞行平台产品为核心,致力于为高校、科研院所及应用单位提供全方位科研教育解决方案,涵盖实验室建设、专业建设、赛事支持、课程培训、人才培养及基金课题合作等领域,助力飞行机器人科研与教学更专业、更高效。
更多前沿内容请关注公众号
