




突破空中操作技术瓶颈!中大吕熙敏团队 5 篇重磅研究,解锁无人机 + 机械臂应用新场景


|
|


在无人机技术飞速发展的当下,空中操作器(无人机与机械臂结合系统)因能执行复杂空中任务,成为机器人领域的研究热点。然而,复杂环境下的运动规划、抓取效率、场景理解及精准投递等难题,始终制约着其发展。中山大学吕熙敏教授团队近期发表的 5 篇研究成果,从不同维度为这些痛点提供了创新解决方案。下面就让我们逐一探寻这些技术突破的奥秘!
|
|

一、Whole-Body Integrated Motion Planning for Aerial Manipulators
论文作者:Weiliang Deng∗, Hongming Chen∗, Biyu Ye, Haoran Chen and Ximin Lyu#
发表期刊:Under Review

论文概述:
在复杂环境中实现空中操作器的安全高效运动,始终是一项极具挑战性的任务。尽管现有方法在单独处理无人机或机械臂轨迹方面已有所进展,但采用解耦规划策略往往无法充分发挥系统整体潜能 —— 尤其在需要复杂协调动作的场景中,分离式规划容易导致运动不协调、整体效率降低。与此同时,空中操作器在执行任务时还面临动态碰撞体积变化带来的避障难题:Delta机械臂在不同配置下会显著改变系统的整体碰撞体积,传统静态几何模型难以准确描述这种变化,进而导致避障策略过于保守或存在安全隐患。为解决这些关键问题,吕熙敏团队提出了一个空中操作器全身集成运动规划框架,旨在实现真正的耦合优化与高效避障。·
在解决耦合规划难题方面,本框架突破性地实现了四旋翼与Delta机械臂的同步轨迹优化:通过构建统一的优化问题,将系统整体作为单一规划对象进行处理 —— 当执行复杂操作任务时,充分利用系统各部分的协同作用提升整体性能;当面临多重约束时,通过全局优化确保所有子系统协调一致地满足任务要求。
在应对动态避障挑战方面,团队创新设计了可变几何近似方法:该方法根据机械臂末端执行器的实时状态动态调整椭球模型半轴长度,准确反映不同机械臂配置下系统碰撞体积的变化特征,通过几何形状的智能适应有效处理复杂环境中的避障需求。此外,框架还引入了SE(3)×R³空间的路径点约束处理机制,使系统能够在指定位置同时满足精确的姿态要求和末端执行器状态约束,为多样化操作任务提供了完整的约束处理能力。
为全面验证框架性能,团队在多种复杂环境中进行了详尽的仿真测试和真实世界实验,结果表明该方法能够稳定收敛,有效确保避障安全性并满足复杂的路径点约束。其中真实环境实验成功展示了框架在气球穿刺等操作任务中的卓越表现,证明其具备在实际应用中执行高精度、高速度操作的能力。
-论文主页:https://arxiv.org/abs/2501.06493
-视频链接:https://www.bilibili.com/video/BV1pxcHebEqr?
二、Aerial Grasping via Maximizing Delta-Arm Workspace Utilization
论文作者:Haoran Chen*, Weiliang Deng*, Biyu Ye, Yifan Xiong, Zongliang Pan, Ximin Lyu#
发表期刊:IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2025)

论文概述:
在复杂环境中开展空中抓取操作,始终是一项极具挑战性的任务。尽管工作空间规划对操作成功起着关键支撑作用,但当前多数方法仅依赖简化的凸多面体近似Delta机械臂工作空间,并非在所有场景下都能实现高效操作 —— 尤其在需要精细操作、运动范围要求较大的环境中,容易导致可达范围受限、任务执行效率低下。与此同时,当前多数空中操作方法还面临高维搜索空间带来的计算复杂性问题:当无人机与机械臂自由度耦合时,系统规划空间显著扩大,而Delta机械臂工作空间的非凸特性使得约束表示极其困难,进而严重影响轨迹优化的最优性。
为突破这些技术局限,吕熙敏团队提出了一种最大化Delta机械臂工作空间利用率的空中抓取规划框架,旨在实现更灵活、更高效的空中操作任务。
在提升工作空间利用效率方面,本方法创新性地引入基于MLP的工作空间表示机制:通过将笛卡尔坐标映射为可行性概率,精确刻画复杂非凸工作空间的边界特征 —— 当位置可行性较低时,则通过神经网络梯度引导自动调整至可行区域内,确保整个工作空间得到最大化利用。
在保障规划稳定性层面,团队设计了基于RevNet的前向运动学近似方法:该方法能够准确建模三角臂的复杂运动学关系,并通过归一化优化变量,有效解决传统表示中处理逆运动学的数值不稳定问题。
为验证本方法的性能,团队在物体抓取和拾取-放置两个核心场景中开展了系统性仿真评估,结果显示其在执行时间与轨迹质量两项核心指标上,均显著优于当前领域内的最先进方法,工作空间利用率相比基线方法提升363%;此外,团队在真实物理环境中开展的实验也充分验证了本方法的实际应用价值,证明其能够在2秒内完成4米距离的高速抓取任务,末端执行器定位精度达到0.02米,展现出在复杂空中操作场景中稳定、高效的抓取能力。
-论文主页:https://arxiv.org/abs/2506.15539
-视频链接:https://www.bilibili.com/video/BV1JuZpYEE7S?
三、IRS: Instance-Level 3D Scene Graphs Via Room Prior Guided LiDAR-Camera Fusion
论文作者:Hongming Chen*, Yiyang Lin*, Ziliang Li, Biyu Ye, Yuying Zhang, Ximin Lyu#
发表期刊:Under Review
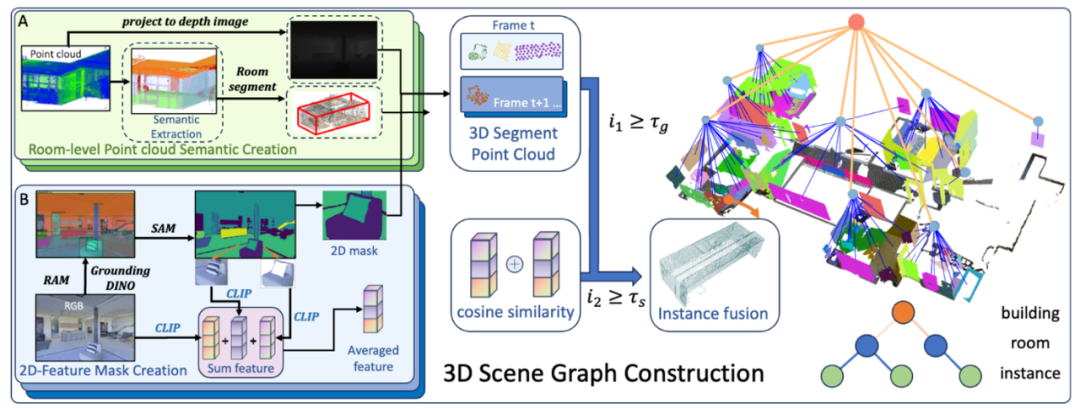
论文概述:
室内场景理解仍然是机器人领域的一项根本性挑战,并直接影响到诸如导航与操作等下游任务。传统方法往往依赖于封闭集识别或回环检测,因而在开放世界环境中的适应性受限。随着视觉基础模型(Visual Foundation Models, VFMs)的兴起,开放词汇识别与自然语言查询成为可能,从而为三维场景图构建开辟了新的可能性。
本文提出了一种稳健且高效的实例级三维场景图构建框架,基于激光雷达(LiDAR)与摄像头的融合。借助激光雷达在视场范围(FOV)与远距离感知上的优势,团队能够快速获取房间级几何先验。多层次的VFMs被用于提升语义提取的准确性与一致性。
在实例融合阶段,基于房间的分割方式使得并行处理成为可能,而几何与语义线索的结合则显著提升了融合的精度与鲁棒性。与当前最先进的方法相比,吕熙敏团队的方法在保持高语义精度的同时,实现了数量级上的构建速度提升。在仿真与真实环境中的大量实验均验证了方法的有效性。进一步地,团队通过一个语言引导的语义导航任务展示了其实用价值,凸显了其在真实机器人应用中的潜力。
-论文主页:https://arxiv.org/abs/2506.06804
-视频链接:https://www.bilibili.com/video/BV1peTrzdE22/?
四、AeroThrow: An Autonomous Aerial Throwing System for Precise Payload Delivery
论文作者:Ziliang Li*, Hongming Chen*, Yiyang Lin, Biyu Ye, Zongliang Pan, Ximin Lyu#
发表期刊:Under Review

论文概述:
目前的无人机自主空投仍面临鲁棒性不足和精确度不高的挑战。鲁棒性问题主要源于无人机在高速空投任务过程中,必定伴随着因释放负载而引起的系统质量突变,从而影响飞行的稳定性。而空投精确度的不足则来自多方面因素。首先,在灵巧飞行条件下,精准投放对释放时机高度敏感,这对负责夹持与释放载荷的执行器控制提出了巨大挑战。其次,无人机在飞行中不可避免地存在跟踪误差与系统时延,即便在理想环境下,各类误差的累积也会干扰释放时机的把控,从而进一步放大负载的落点误差。
针对上述问题,团队提出了一种基于空中机械臂的自主空投系统,通过引入额外的可控自由度,扩展了无人机的任务空间。
团队在规划过程中对一定时间范围内的轨迹施加平滑且持续的落点约束。这种做法借助了空投任务的空间自由度,可保证规划得到的参考轨迹对应的有效释放时机能形成一个连续的可行时间区间,从而显著降低了落点精度对释放时机的敏感性。
在控制层面,团队结合了非线性扰动观测器(NDOB)与增量非线性动态逆(INDI)两种扰动观测方法,将分层扰动补偿融入非线性模型预测控制(NMPC)框架中,以提升在搭载不同未知质量负载时自主空投系统的控制性能。同时,利用NMPC中基于模型的状态预测特性,团队设计了一种在线的释放时机动态评估方法,实时地更新负载被释放的时机。大量的仿真与实机实验结果验证,表明提出的系统能够在不同的飞行轨迹下有效提升空投落点的精确度。
-文章主页:https://arxiv.org/abs/2507.13903
-视频链接:https://www.bilibili.com/video/BV1JLvwzCEgs/?
五、NDOB-Based Control of a UAV With Delta-Arm Considering Manipulator Dynamics
论文作者:Hongming Chen; Biyu Ye; Xianqi Liang; Weiliang Deng; Ximin Lyu#
发表期刊:IEEE International Conference on Robotics and Automation 2025

论文概述:
空中操作器(Aerial Manipulators, AMs)作为无人飞行器与机械臂相结合的新型系统,因其能够在空中执行复杂操作而展现出广阔的应用前景,涵盖三维打印、建筑施工、远程维护以及空中抓取与运输等任务。然而,在实际应用中,系统的运行速度往往需要牺牲,以换取操作精度。这主要源于飞行平台与操作臂之间强耦合带来的动态不确定性,以及外部环境扰动对系统稳定性的影响。现有控制策略通常将操作臂的动态效应视为扰动并加以抑制,这种方式虽然提高了系统的鲁棒性,却不可避免地限制了空中操作器的灵活性与操作效率。
针对上述问题,本研究提出了一种复合控制方法,旨在兼顾末端执行器的高精度与整体系统的高灵活性。具体而言,首先引入非线性扰动观测器(Nonlinear Disturbance Observer, NDOB),以实时估计并补偿系统内部的耦合效应及外部扰动,从而提升系统的稳健性。随后,采用高通滤波器对操作臂动力学进行处理,使得快速、敏捷的操作动作得以实现,而不会对飞行平台的稳定性造成显著影响。在实验部分,团队将所提出的控制策略集成到一个完全自主的基于 Delta 并联机构的空中机械臂平台中,并在多种实际场景下进行了验证。实验结果表明,该方法能够在保持飞行平台稳定的同时,实现末端执行器毫米级的操作精度,并显著提升动作的敏捷性与响应速度。与传统鲁棒控制方法相比,本研究的方案在精度与灵活性之间取得了更优的平衡。
综上所述,本研究不仅为空中操作器的高精度控制提供了一种新的解决思路,也为其在智能制造、灾害救援及空间操作等领域的进一步应用奠定了技术基础。
-论文主页:https://ieeexplore.ieee.org/document/11127414
-视频链接:https://www.bilibili.com/video/BV16Zt5eBEPW/?
从技术突破到场景落地,推动机器人智能升级
吕熙敏团队的这 5 篇研究成果,从运动规划、抓取效率、场景理解、精准投递到控制策略,全方位推动了空中操作器技术的发展。这些创新技术不仅为解决当前空中操作领域的关键难题提供了有效途径,更有望在多个行业落地应用,开启空中操作的全新未来。让我们共同期待这些研究成果在实际场景中发挥更大价值!

吕熙敏教授个人简介
吕熙敏,中山大学百人计划副教授,博士生导师,微分智飞联合创始人。
2018-2021年,就职香港大疆研发中心,担任高级控制算法工程师。研发DJI FPV, DJI Mavic mini,DJI Mavic 3等多款消费级无人机飞控算法并实现量产。
近年来一直致力于无人机相关的智能算法研究与实际落地应用,共发表30余篇高水平论文,其中包括Science Robotics封面文章、T-RO、RA-L、ICRA、IROS等顶刊顶会文章;申请国际专利(PCT)13项,国家发明专利10余项,申请专利大部分已在行业产品中得到广泛应用。获得IROS 2023 best paper 一项,best paper finalist 两项。
主持或参与科技部重点研发青年科学家项目、国家自然科学基金青年科学基金、粤港科技创新联合资助项目、深圳市优创人才项目等。
关 于 我 们
微分智飞(杭州)科技有限公司,以让飞行机器人“连接千行百业,飞入千家万户”为使命,致力于打造全球领先的飞行具身大脑及通用群体智能系统。公司依托自主导航、具身决策、端到端控制及群体智能四大核心技术,突破环境限制,打造面向多样复杂场景的飞行机器人基座模型,驱动构建应用于家庭、工业、教育、城市与自然空间的“空天智能终端”。
非凸空间是微分智飞旗下教育子品牌,以通用飞行平台产品为核心,致力于为高校、科研院所及应用单位提供全方位科研教育解决方案,涵盖实验室建设、专业建设、赛事支持、课程培训、人才培养及基金课题合作等领域,助力飞行机器人科研与教学更专业、更高效。
更多前沿内容请关注公众号:
