




RAL 2025 | 像棒球手一样“预判”攻击:基于人体姿态估计的无人机极限躲避系统


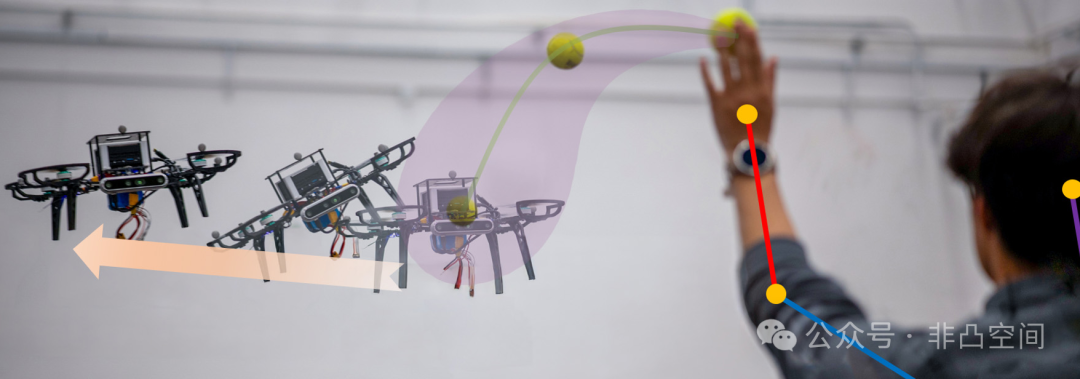
无人机在执行低空拍摄、安防巡检等任务时,极易遭受来自人群的恶意投掷物(如石块、球类)攻击。面对此类突发、高速且轨迹难以预测的动态威胁,传统的感知方案往往面临“看不远、反应慢、算力贵”的痛点。
近日,中山大学吕熙敏研究团队提出了一种基于RGB-D相机的威胁感知与躲避框架。该系统从棒球击球手预判投手动作中汲取灵感,通过识别人体姿态“提前”预判攻击意图,并结合独创的“象牙状”不确定性模型,实现了在低算力CPU平台上的毫秒级响应与精准躲避。该工作已被 IEEE Robotics and Automation Letters (RA-L) 接收。该研究成果将用于提升微分智飞飞行机器人安全性能。
论文项目主页:https://threat-aware-dodging.github.io


PAPT模块通过人体骨骼关键点预测投掷轨迹
传统的动态避障方法通常在物体飞出后才开始追踪,这对于近距离高速攻击而言往往为时已晚。团队提出的姿态感知弹丸轨迹预测 (Pose-Aware Projectile Trajectory Prediction, PAPT) 模块,模仿了棒球击球手观察投手肢体动作的机制。
○
攻击前预判:系统利用 RGB-D 相机实时捕捉攻击者的 3D 骨骼关键点(如手腕),在投掷物脱手前就开始拟合“预释放”轨迹。
○
全时段追踪:结合空气动力学模型,系统能够无缝预测投掷物出手后的飞行路径,将有效检测距离延伸至6米。


随着时间推移而膨胀的“象牙状”危险区域
攻击者的出手时机和投掷力度具有极大的随机性。为了解决这一难题,团队设计了 不确定性感知躲避策略 (Uncertainty-Aware Dodging, UAD)。
○
该策略构建了一个随时间推移而膨胀的 “象牙状”不确定性区域 (Ivory-Shaped Uncertainty Model),不仅覆盖了预测的平均轨迹,还囊括了因空气阻力、初速度误差导致的潜在风险范围。
○
通过在轨迹规划中引入针对“存活弹丸轨迹”的惩罚项,无人机能够主动避开整个高风险空域,而非仅仅躲避某一条单一预测线。


搭载Intel RealSense D455与Mini PC的自研四旋翼平台
不同于依赖昂贵GPU或激光雷达的方案,该系统在仅搭载 AMD Ryzen 7 7840U CPU 的微型电脑上即可流畅运行。
○
超低延迟:系统的平均感知延迟仅为 26.4 ms,远低于人类反应时间。
○
极高成功率:在真机实验中,面对 3-5 米距离的中低速投掷,成功率保持在 95% 以上。


真机躲避效果
为了验证系统的实战能力,团队进行了严苛的压力测试:
○
多变环境:无论是强光还是弱光,甚至是攻击者身体被遮挡(如躲在掩体后投掷),系统均能通过识别由于惯性暴露出的肢体特征,准确预判威胁。
○
多样攻击:无论是网球、水瓶、拖鞋还是足球,系统均能通过识别人体动作实现有效躲避,无需针对特定物体重新训练。

这项工作通过多维度的技术创新,为无人机在非结构化环境下的安全作业提供了新思路:
○
先发制人:引入人体姿态估计(HPE),在投掷物出手前即感知威胁,大幅争取了反应时间。
○
稳健决策:提出的象牙状不确定性模型有效应对了真实物理世界中的感知与预测误差。
○
经济高效:纯CPU方案和RGBD相机证明了在受限算力平台上部署复杂感知-规划算法的可行性,利于大规模推广。
该成果不仅适用于无人机防卫,未来还可应用于体育赛事拍摄(躲避球类)及人群密集区域的安全巡航。当前将用于提升微分智飞飞行机器人安全性能。
关
注
我
们
微分智飞(杭州)科技有限公司,以让飞行机器人“连接千行百业,飞入千家万户”为使命,致力于打造全球领先的飞行具身大脑及通用群体智能系统。公司依托自主导航、具身决策、端到端控制及群体智能四大核心技术,突破环境限制,打造面向多样复杂场景的飞行机器人基座模型,驱动构建应用于家庭、工业、教育、城市与自然空间的“空天智能终端”。
非凸空间是微分智飞旗下教育子品牌,以通用飞行平台产品为核心,致力于为高校、科研院所及应用单位提供全方位科研教育解决方案,涵盖实验室建设、专业建设、赛事支持、课程培训、人才培养及基金课题合作等领域,助力飞行机器人科研与教学更专业、更高效。

更多前沿内容请关注公众号
