




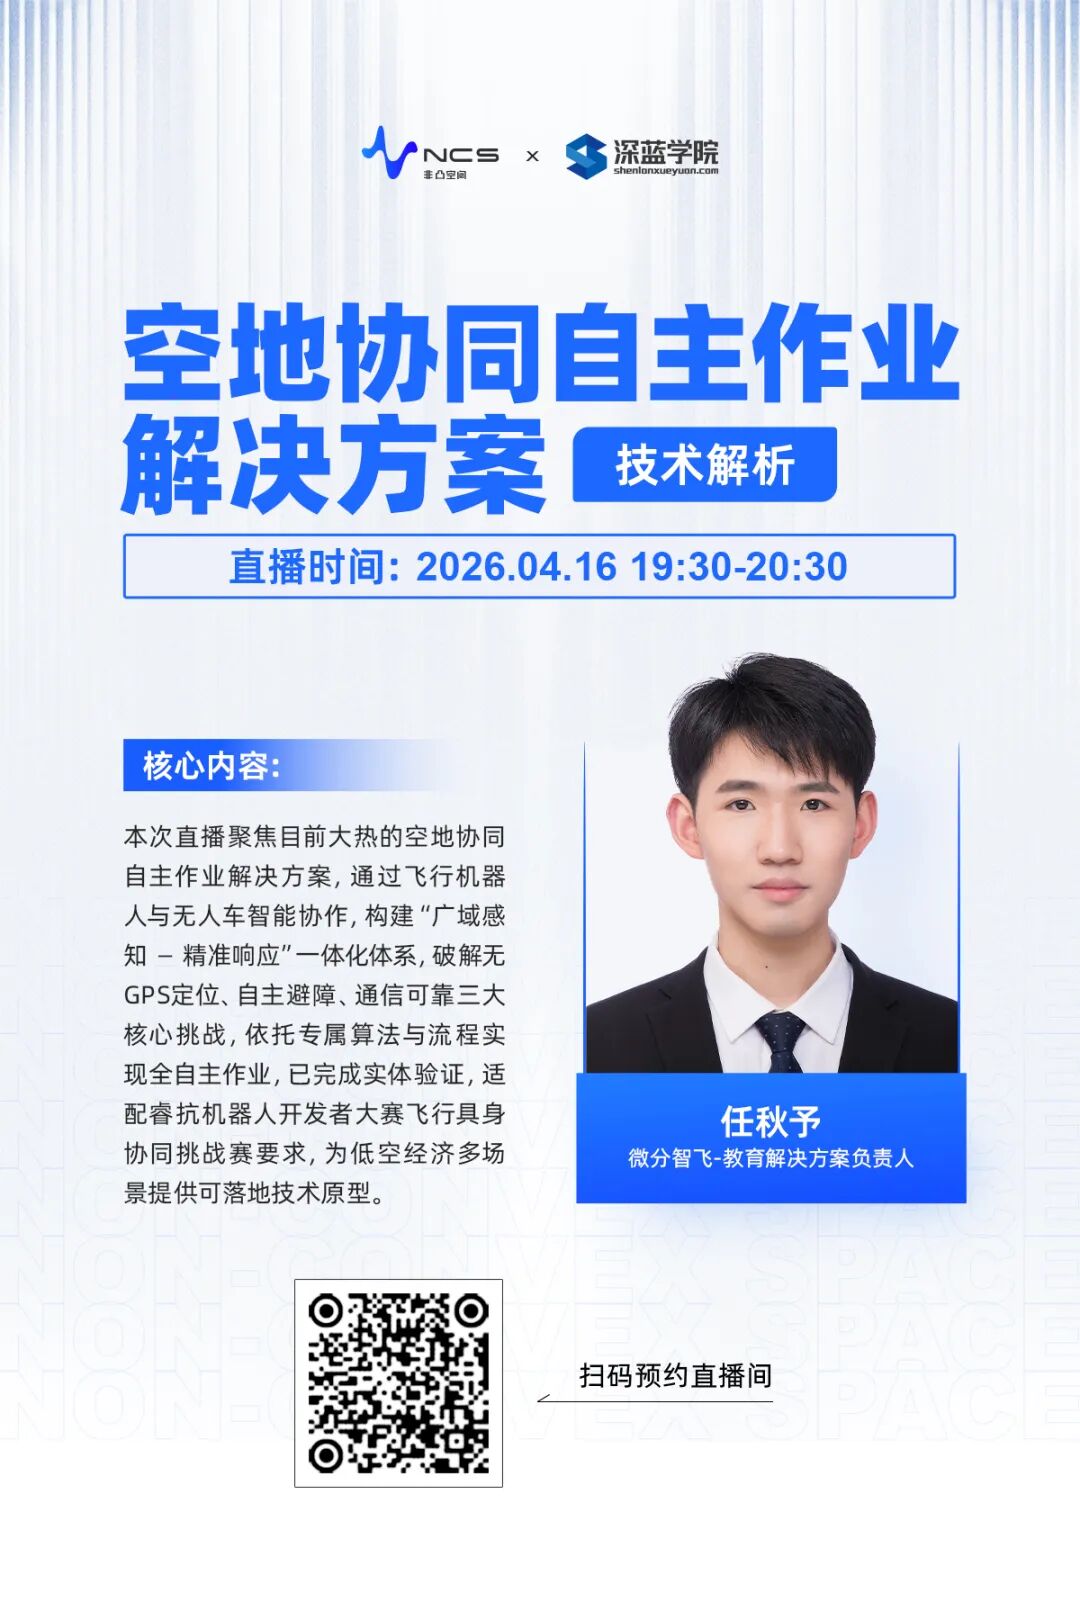
培训预告 | 白名单赛事系列直播:空地协同自主作业解决方案技术解析


从“空中单机巡检”到“空地联动”,飞行具身智能正打破单一平台局限,实现从广域感知到精准执行的一体化跨越!
一场聚焦空地协同核心技术的深度分享即将开启,诚邀你共探飞行具身智能在低空经济领域的前沿可能!
本次分享特邀浙江大学博士任秋予,深度解读一套完整的空地协同自主作业解决方案,近距离了解飞行机器人与无人车智能协作的核心技术,解锁无GPS条件下的精准定位、自主避障与高效通讯的关键密码,探索其在应急救援、智慧巡检等场景的落地未来。
预约直播
分享时间:4月16日 19:30-20:30
分享标题:空地协同自主作业解决方案技术解析
预约方式:扫码预约直播
嘉宾简介
任秋予,浙江大学博士,微分智飞教育解决方案负责人,主要研究方向包括空中机器人轨迹规划和目标跟踪。其相关工作发表于机器人领域顶级期刊与会议,如TASE、Autonomous Robots、IROS、ICRA等。
直播内容详解
本次介绍将聚焦于一套完整的空地协同自主作业解决方案。该方案通过飞行机器人(空中端)与无人车(地面端)的智能协作,构建了“广域感知—精准响应”的一体化作业体系。
空地协同系统的核心价值在于:利用飞行机器人的机动性与视野优势完成快速巡检与目标发现,再引导无人车穿越复杂地形执行精细操作。然而,当前异构平台协同面临三大挑战:一是无GPS条件下双方定位坐标系难以统一;二是动态环境中的实时避障与轨迹规划对算力与算法要求极高;三是空地之间的通信可靠性与实时性直接影响任务闭环。针对这些问题,本方案提出了一套系统化的技术架构。
在系统框架上,空中端与地面端各自运行Fast-LIO2激光雷达-惯性里程计算法,实现厘米级实时定位与点云建图。通过基于点云配准的重定位模块,将双方局部地图对齐到同一世界坐标系。两者之间采用基于TCP/IP协议的swarm_bridge通信中间件,支持坐标、状态、任务指令等关键数据的低延迟交换。
在核心算法上,空中端部署了Diff-Planner(Ego-Planner原班人马打造升级的优化轨迹规划算法),支持大于5m/s的实时避障速度,可在密集障碍环境中生成平滑、安全的飞行轨迹;同时集成YOLO目标检测算法,能够识别火点、人员、标识等特定目标。地面端则采用Car-like-Robotic-swarm路径规划算法,专门针对阿克曼转向车辆优化,可在非结构化地形中生成满足运动学约束的行驶路径。
在任务流程上,飞行机器人首先根据预设巡检点或自主覆盖路径,利用Diff-Planner(Ego-Planner原班人马打造升级的优化轨迹规划算法)完成区域巡检;当YOLO检测到目标后,将目标类别与全局坐标通过swarm_bridge发送至无人车;无人车接收任务后,调用Car-like-Robotic-swarm规划路径,自主导航至目标点执行模拟灭火、物资投送或复核确认等操作。整个过程无需人工干预,也不依赖GPS或外部定位基站。
该解决方案已在真实平台上完成全面验证,成功应对了密集障碍物环境中的稳定飞行、空地坐标统一、空地通讯等多项技术难点。方案完全适配睿抗机器人开发者大赛(RAICOM)的技术要求,并为应急救援、智慧巡检、精准农业等低空经济典型场景提供了可落地的技术原型。
加入专属社群
关注非凸TECH系列学术分享,加入【睿抗机器人开发者大赛 - 飞行具身协同挑战】社群!直播PPT和回放都会在社群内同步!
我们将定期分享学术直播预告、行业深度资讯、技术研究资料等优质内容,欢迎关注了解!

扫码加入社群
也可添加「非凸小助手」,发送“非凸学术交流群”的入群请求,小助手会及时拉你进群。

扫码添加「非凸小助手」
关于我们
微分智飞(杭州)科技有限公司,以让飞行机器人“连接千行百业,飞入千家万户”为使命,致力于打造全球领先的飞行具身大脑及通用群体智能系统。公司依托自主导航、具身决策、端到端控制及群体智能四大核心技术,突破环境限制,打造面向多样复杂场景的飞行机器人基座模型,驱动构建应用于家庭、工业、教育、城市与自然空间的“空天智能终端”。
非凸空间是微分智飞旗下教育子品牌,以通用飞行平台产品为核心,致力于为高校、科研院所及应用单位提供全方位科研教育解决方案,涵盖实验室建设、专业建设、赛事支持、课程培训、人才培养及基金课题合作等领域,助力飞行机器人科研与教学更专业、更高效。
👀更多前沿内容请关注公众号👀
